
ロボットハーネス受託設計のポイントと選定上の考慮事項
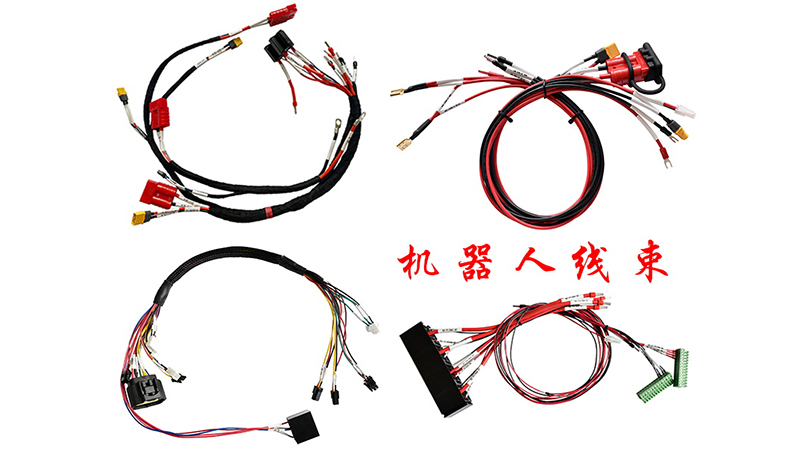
産業オートメーションと協働ロボットの急速な発展に伴い、ロボット本体やエンドエフェクタに使用するハーネスの要求仕様は
従来機器と大きく異なります。多業種向け受託ハーネス製造の実績を持つ Kable-X は、ロボットハーネスの設計・製造に関する
体系的なノウハウを保有しています。本稿ではロボットハーネス特有の使用環境をもとに、カスタム設計とサプライヤー選定の
ポイントをまとめ、技術者・調達担当者の参考に供します。
ロボットハーネスは関節の繰り返し動作、ケーブルチェーンの往復運動、狭所配線下で稼働し、屈曲・ねじれ・引張・振動を継
続的に受けます。固定配線向け一般ハーネスとは異なり動的部品に該当し、故障要因は過負荷よりも機械的疲労が中心です。その
ため材料・構造は耐屈曲性、耐ねじれ性、耐疲労性を優先して設計します。
電線選定は動的耐久性の基礎です。可動部には高屈曲ケーブルチェーン用電線を採用し、数十万~百万回クラスの屈曲に対応します。
銀メッキ・スズメッキ導体は導電安定性と耐酸化性を高め、絶縁体・外被は柔軟性、耐摩耗性、耐油性を両立させます。
コネクタとシールド設計は接続信頼性と信号安定性を担います。ロボット内部には動力回路とエンコーダ・センサーの信号回路があ
り、コネクタには適切な保護等級、耐振ロック構造、長い嵌合寿命が求められます。エアチューブとケーブルを一体化し、電気信号
と空気回路を同時に伝送する仕様にも対応。エンコーダやバス信号にはシールドと接地設計で電磁干渉を抑制します。
配線レイアウトと応力緩和構造が寿命を左右します。曲げ半径、固定点間隔、応力緩和構造により局所的な応力集中を回避し、ロボッ
トの動作軌跡に合わせて配線経路を設計、治具により寸法精度を確保します。
サプライヤー選定では設計力、工法、品質体制を確認します。Kable-X は自社設計チームにより 2D・3D ハーネス図作成、コネクタ金
型受託に対応。TE、MOLEX、ALPHA の素材を直調達し、入荷時にラボ検証を実施。ISO9001/IATF16949、IPC620 に準拠し、ライン QC
を配置しています。多品種少量の柔軟な受託に対応:一般材料はサンプル 3 日、納期 2 週間、海外ブランド材料はサンプル 1 週間、納
期 4 週間。専任プロジェクトエンジニアが設計段階から支援します。
ロボットハーネスのカスタマイズは動的環境に最適化したシステム設計です。調達側はサンプル評価や試作発注を通じ、動作特性を理
解したソリューションパートナーを選定することを推奨します。
関連記事
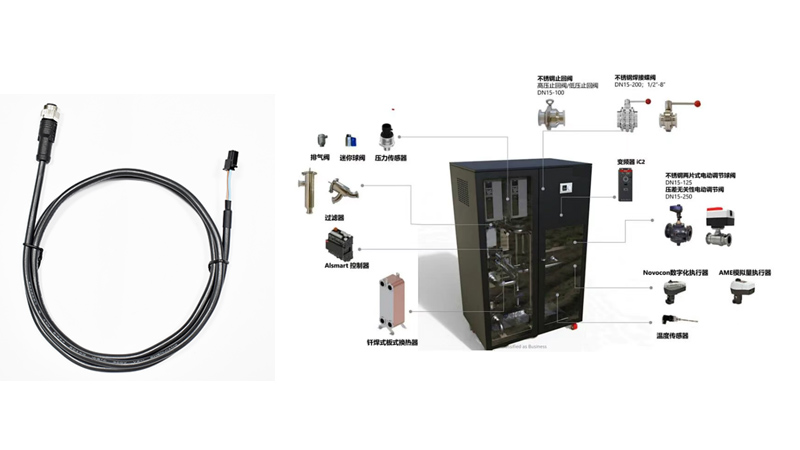
保護構造、信頼性検証に基づき、コールドプレート・浸漬液冷向けハーネスを受託製作。ISO 規格と IPC620
に準拠し、各種試験設備を保有、柔軟なカスタマイズと短納期サンプル対応でデータセンター熱管理を支えます。
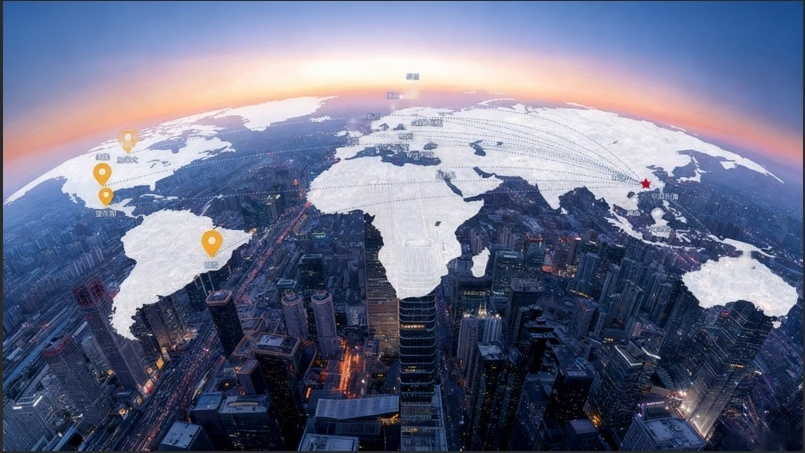
蘇州を研究開発拠点、メキシコ工場を米州向け生産拠点、シンガポール子会社でグローバル資源を統合。新エネ・制御機
器・車載ハーネスなど、高品質な受託ソリューションを世界に提供します。

